
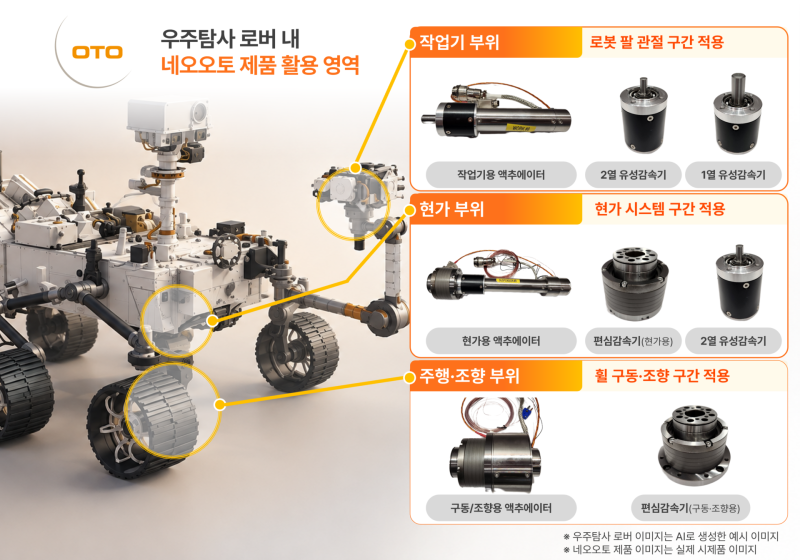
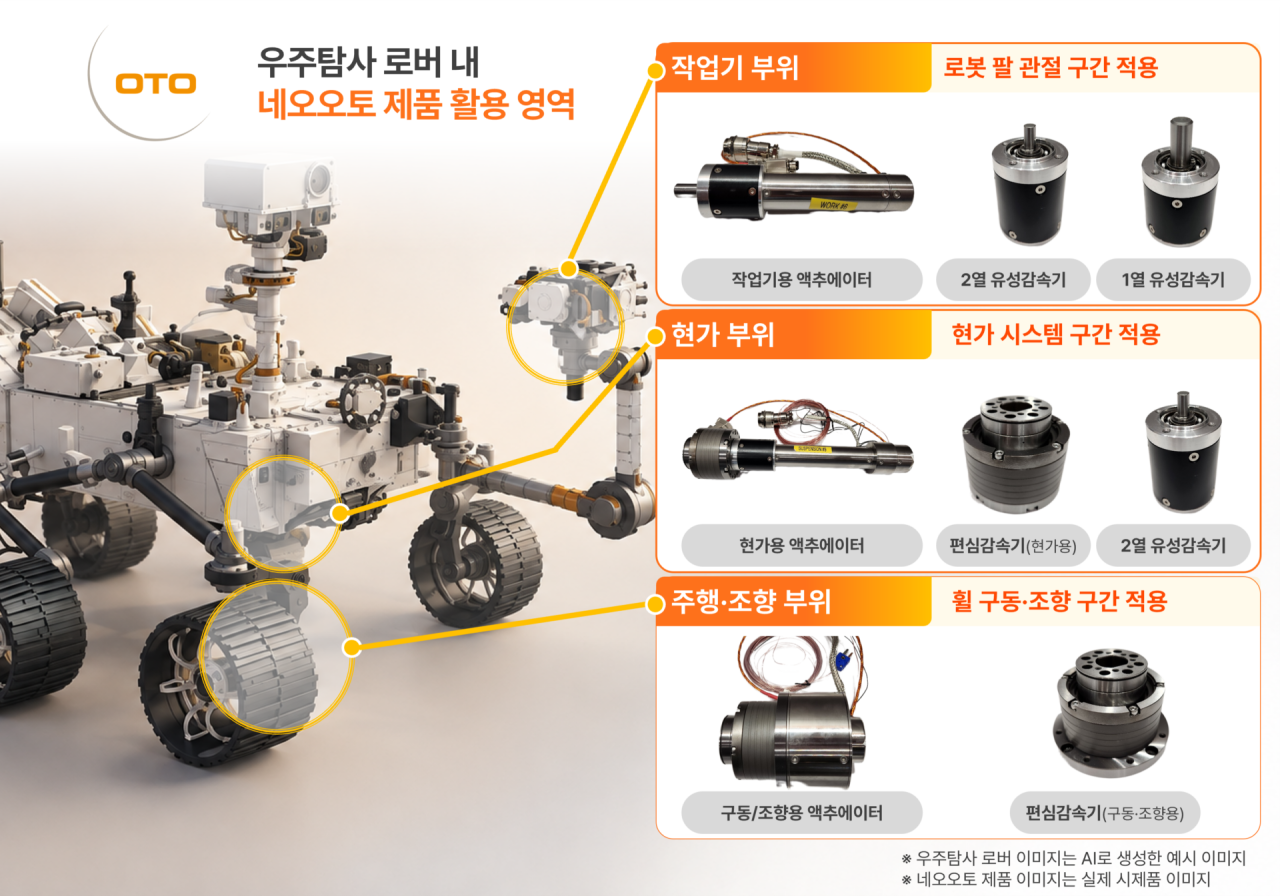
모빌리티 부품 전문기업 네오오토가 행성 탐사용 로버에 탑재될 감속기 등 핵심 구동 부품의 실물 조립에 착수했고 28일 밝혔다.
이번 실물 부품 조립은 산업통상자원부(산업부)와 한국산업기술기획평가원이 주관하는 '행성 탐사용 로버 구동부품 국산화 기술개발사업'의 일환이다.
이 과제는 현대차를 중심으로 혹독한 우주 환경에서도 작동 가능한 로봇 구동 부품 및 감속기 국산화를 목표로 추진 중이다. 네오오토는 1세부 과제의 핵심 기업으로, 로버용 액추에이터의 모터·드라이버·감속기에 적용되는 정밀 부품 설계 및 독자 개발을 맡고 있다.
해당 부품은 향후 우주 행성 지표 탐사 로버의 구동부, 조향부, 현가장치(서스펜션) 및 작업부 등 핵심 기능 전반에 적용되는 액추에이터 감속기다.
네오오토는 기존 내연기관 변속기와 전기차(EV) 감속기 양산 과정에서 입증된 초정밀 유성기어 가공 노하우를 로보틱스 분야에 접목해 극한의 진동과 온도 변화를 견뎌낼 수 있는 신뢰성을 확보할 계획이다. 1단계 지구 환경 연구는 연내 마무리를 앞두고 있다.
네오오토 관계자는 "우주 탐사라는 고난도 환경 조건에 맞춘 감속기 부품이 1단계 연구 마무리 단계에 접어들며 실물 조립 성과로 가시화되고 있다"며 "검증된 정밀 가공 기술력을 바탕으로 향후 우주 로봇은 물론 휴머노이드, 물류로봇, 방산 등 미래 고부가가치 모빌리티 시장으로 부품 공급 영역을 지속 확대해 나갈 것"이라고 말했다.